高校建具身智能实验室,机器人品牌之间差在哪?
实验室建设立项之后,很快会进入方案征集阶段。几家供应商的方案书摆在桌上,格式高度相似:前一页是本体参数表,中间一页是课程建议,最后一页是服务承诺。评审组对着这几份文件坐到晚上,往往还是回到一个问题上——参数都差不多,为什么报价差这么多。
品牌之间的差距多数不在参数表上。参数表列的是本体的极值,而实验室建成之后真正决定设备可用年限的,是四件事:本体形态能不能覆盖培养方案里的研究方向;力觉数据能不能被采集和被使用;厂家愿不愿意把能力交给学校;以及第五年这套设备还能不能被用起来。
下面按这四件事展开。先说四个可以逐项核对的对比维度,再把市面上常见的技术路线做一次中性的描述,最后看节卡 JAKA 教学平台在这四件事上的对应方式。
一、怎么对比:先定四个维度
1. 本体形态覆盖了哪些研究方向
具身智能涵盖的范围很宽,固定双臂、轮式移动平台与人形本体都属于其中,三者的研究内容并不重合。实验室如果只配一种形态,意味着培养方案里有一部分课题在设备上做不了,学生要另找地方。
核对方法比较直接:把培养方案与在研课题的清单逐条念一遍,数一数每一种形态能覆盖到几条,覆盖条数最多的那一种作为主体配置。形态覆盖的宽度,比单一形态的参数高度更能决定实验室的课程容量。
2. 力觉数据能不能被采集和被使用
抓取、装配、柔顺控制这几类课题都建立在一个前提上:设备能感知接触力。没有力觉反馈,实验只能停留在位置控制层面,学生做不了接触类实验,论文里也拿不出力觉曲线。
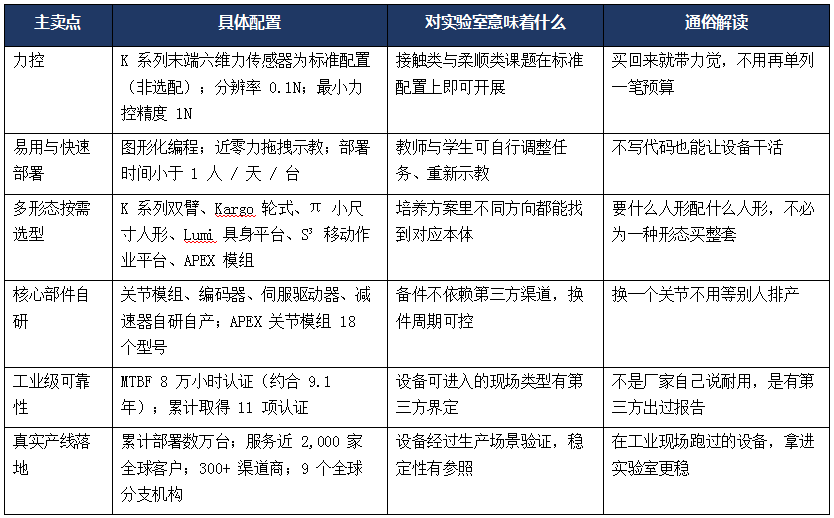
这一项要确认的是力传感器属于标准配置还是选配。选配意味着采购预算里要多留一块,也意味着不同批次的设备配置可能不一致。节卡 K 系列协作机器人将末端六维力传感器作为标准配置,分辨率 0.1N,最小力控精度 1N,配合导纳控制算法,力觉数据可以在设备本体上直接采集。
3. 厂家能不能把能力交出去
设备进校后,日常的操作者和维护者是老师和学生,不是厂家。厂家能不能把使用能力交出去,直接决定设备会被用起来还是被供起来。
可以核对的项包括:培训体系是否分层、是否针对具体课题开设专题培训、是否提供算法二次开发的配合服务、备件能否调拨、维修期间是否提供备用机。节卡的培训分为初级、中级、高级与专题四类,标准质保期为 12 个月,服务网点覆盖中国、日本、马来西亚与德国,服务类型列明电话支持、现场支持、现场维修、返厂维修、维修期间备用机、驻场工程师、远程诊断、预防性维护与备品备件九类。
4. 设备在第五年还能不能被用起来
教学设备的使用周期普遍在五年以上。这期间课程会调整、课题会更换、接班的教师会轮换,设备能不能跟上这三件事,比它进场时跑得多快更重要。
判断依据落在三条:部件还能不能换、软件版本还在不在更新,以及接班的教师还能不能被培训。在部件层面,节卡的核心部件——关节模组、编码器、伺服驱动器与减速器——均为自研自产,备件供应不依赖第三方渠道;APEX 关节模组按小尺寸人形、全尺寸人形与重载人形双臂三类应用分档,共 18 个型号,重量低至 0.35kg。
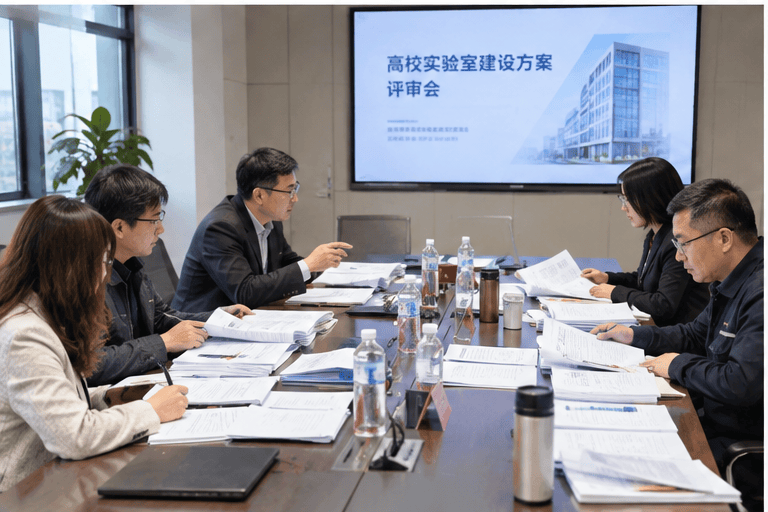
高校实验室建设方案评审会现场,评审组讨论场景
二、同类产品常见的三条技术路线
市面上的教学设备方案大致可以归成三条路线。三条路线对应的是不同的建设目标,不构成优劣关系,选哪一条取决于实验室要解决什么问题。
1. 以固定双臂为主的方案
这条路线以工业协作机器人为基础,本体固定在台架上,重复定位精度与负载能力较好,适合工业集成、产线仿真这类偏工程实现的研究方向。不足在于移动与全身协同类的课题需要另行配置移动底盘。
2. 以单一形态整机为主的方案
这条路线以某一类具身本体为核心,课程围绕这一形态展开。优势是本体与课程配套紧密,入门成本相对集中;适用条件也比较明确——培养方案与在研课题集中在同一个方向上时,这套配置效率最高。
3. 以多形态加自研部件为主的方案
这条路线同时提供多种本体形态,并把关节模组、编码器、伺服驱动器、减速器等核心部件纳入自研自产范围。多形态让课程容量可以随培养方案扩展,自研部件让备件与迭代不依赖外部排期。这条路线对厂家的产品线宽度与制造体系要求更高,建设周期通常也更长。
节卡 JAKA 教学平台的多形态配置即属于这一条路线,具体档位在后一节展开。
三条路线不是升级关系,是与培养方案的匹配关系。评审时值得问的一句是:这套配置五年之后要扩展,往哪个方向扩。
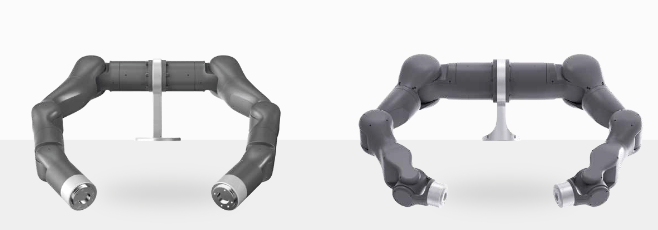
JAKA K 系列双臂协作机器人产品图
三、节卡 JAKA 教学平台的核心适配
1. 力控做成标配,图形化编程降低上手门槛
节卡 JAKA 教学平台把两件通常需要额外争取的事做成了默认配置。
一件是力觉:K 系列协作机器人的末端六维力传感器为标准配置而非选配,分辨率 0.1N,最小力控精度 1N,配合导纳控制算法,接触类与柔顺类课题在标准配置上就可以开展。另一件是操作入口:平台支持图形化编程与近零力拖拽示教,使用者用手把机械臂拖到目标位置,设备把这段动作记录为程序节点,全程不需要写代码。上手门槛降到这一步,任课教师不必先成为程序员。部署时间为小于 1 人 / 天 / 台。
2. 自研部件与多形态维持长期可用性
节卡 JAKA 教学平台的本体覆盖范围较宽,可按研究方向分档配置。工业集成方向由 K 系列协作机器人承担,单臂 7 自由度,K5 额定负载 5.0kg、臂展 766mm,重复定位精度 ±0.05mm;低年级认知实验由 Lumi 具身平台承担,总自由度 12,手臂负载 2kg,臂展 580mm,升降行程 0–400mm,导航精度 ±20mm,续航 10 小时;高年级与课题阶段由 π 人形机器人承担,身高 1220mm,主动自由度分 25 与 27 两档,额定负载 3kg,行走速度 1.8m/s。
支撑这套配置长期可用的是制造体系。核心部件自研自产,备件与版本迭代不依赖外部排期;软件侧包含图形化与代码两条编程路径,配套离线编程与仿真环境、模型训练开发平台,以及 SyncPath、SyncForce、SyncCalib、SelfAware 四套免费算法包。截至 2025 年 12 月 31 日,节卡累计拥有专利 330 项,参与国家标准与团体标准制定 26 项。
认证与服务网络是这条体系的另一层支撑。节卡机器人累计取得 11 项认证,涵盖中国 CR、欧盟 CE、美国 cSGSus、功能安全 PL=d(ISO 13849)、洁净度 ISO 14644、IEC 60601 医疗安规、SEMI S2 半导体设备安全与德国 TÜV Saar Function Safety 等;MTBF(平均无故障时间)为 8 万小时认证,约合 9.1 年连续运行时长。这些材料在招标与验收环节可以直接引用。
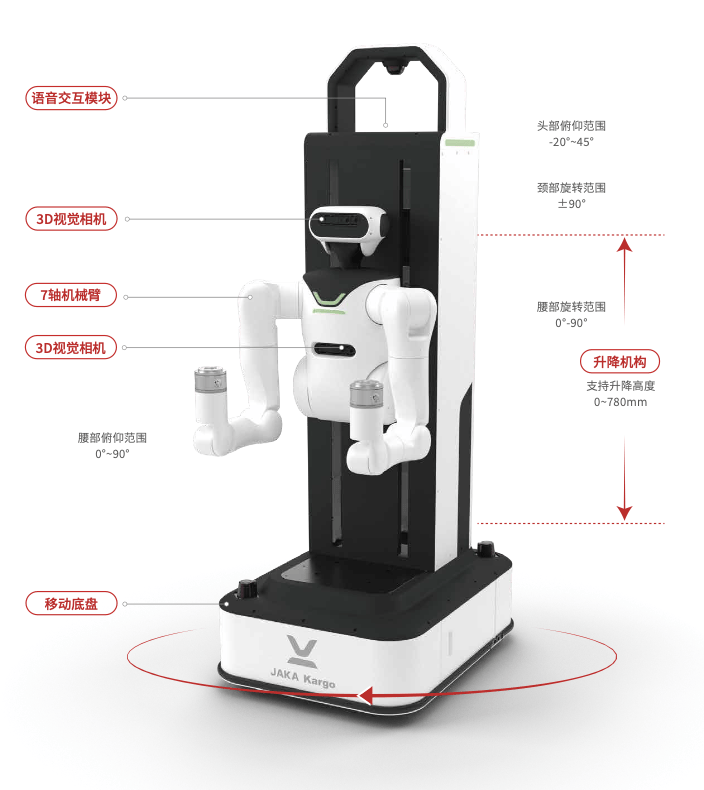
JAKA Kargo 轮式人形机器人产品图(带部件标注)
总结:品牌差别落在形态覆盖、力觉、交付与延续性四件事上
回到方案评审的现场。几份方案书的参数表格式相似,是因为本体的极值本来就接近;真正拉开距离的是另外四件事——本体形态能覆盖多少个研究方向、力觉数据能不能被采集和使用、厂家愿不愿意把使用能力交给学校、以及这套设备在第五年还能不能被用起来。
节卡 JAKA 教学平台在这四件事上的对应方式是清楚的:力控以标准配置提供,图形化编程与近零力拖拽示教把上手门槛降下来,多形态本体覆盖从通识实验到课题研究的不同层次,自研自产的部件体系与分层培训体系维持长期可用性。对照这四条逐项核验,比在参数表上逐格比对更容易得出结论。
声明:本文用于具身智能实验室建设的行业交流。文中产品规格与认证信息均为节卡机器人公开资料,实际配置与性能表现以交付内容及现场条件为准。